
Les transformations inverses en géométrie
Une transformation inverse est une transformation géométrique qui permet d'annuler les effets d'une transformation précédente et de retrouver une figure dans sa position initiale.
Le principe est simple : on transforme une figure, puis on applique la transformation inverse pour revenir exactement à la figure de départ.
La transformation inverse est elle-même une transformation géométrique. En mathématiques, on parle également de transformation réciproque. Une transformation admet une réciproque lorsqu'elle est bijective, c'est-à-dire lorsque chaque point de l'ensemble d'arrivée possède un unique antécédent.
Remarque : En algèbre linéaire, lorsqu'une transformation linéaire est représentée par une matrice carrée inversible A, sa réciproque est représentée par la matrice inverse A-1. Le produit de ces deux matrices donne la matrice identité I : $$ A \cdot A^{-1} = I $$ Autrement dit, appliquer une transformation, puis sa réciproque, revient à ne rien changer. On retrouve ce même principe en géométrie. Pour représenter certaines transformations, comme les translations, à l'aide de matrices, on peut notamment utiliser les coordonnées homogènes.
Un exemple concret : la translation inverse
Considérons une figure géométrique dans le plan.
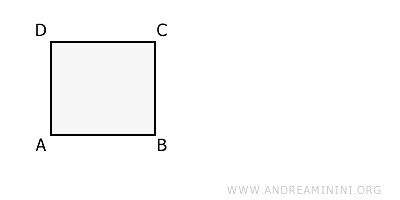
Appliquons une translation T qui déplace la figure de 5 centimètres vers la droite.
Une translation est une transformation géométrique qui déplace tous les points d'une figure de la même distance, dans la même direction et dans le même sens. Elle ne modifie ni la forme ni les dimensions de la figure.
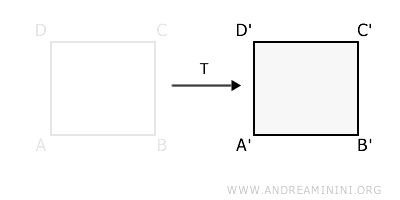
Comment retrouver la position initiale ? Il suffit d'effectuer la translation inverse, notée T-1.
Cette nouvelle translation déplace la figure de 5 centimètres vers la gauche, dans le sens opposé à celui du déplacement initial.
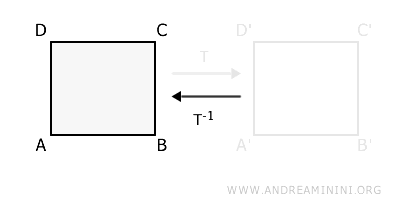
Les deux déplacements se compensent exactement. La figure retrouve donc sa position de départ.
En mathématiques, on exprime cette propriété en disant que la composition de la translation T et de sa réciproque T-1 donne la transformation identité, notée I.
$$ T \circ T^{-1} = I $$
La transformation identité laisse chaque point du plan inchangé. Le résultat est le même si l'on applique les deux translations dans l'ordre inverse.
Exemple 2 : la rotation inverse
Reprenons la figure géométrique de l'exemple précédent.
Cette fois, appliquons une rotation R de 45° dans le sens des aiguilles d'une montre, autour du point A.
Une rotation est une transformation géométrique qui fait tourner une figure autour d'un point fixe, appelé centre de rotation. Elle conserve les distances et les angles : la figure change de position et d'orientation, mais garde la même forme et les mêmes dimensions.
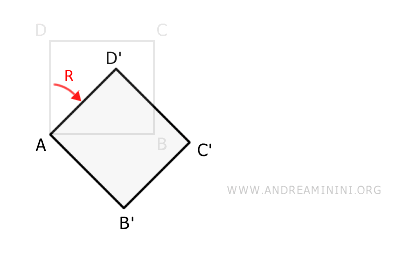
Pour retrouver la position initiale de la figure, on applique la rotation inverse, notée R-1.
Il suffit de faire tourner la figure de 45° dans le sens inverse des aiguilles d'une montre, autour du même centre A.
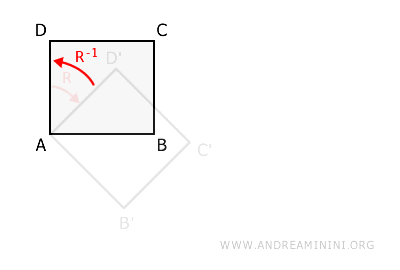
Les deux rotations se compensent. La figure retrouve exactement sa position et son orientation initiales.
Comme pour la translation, la composition de la rotation R et de sa réciproque R-1 donne la transformation identité I.
$$ R \circ R^{-1} = I $$
Ce principe ne se limite pas aux translations et aux rotations. Il s'applique à toute transformation géométrique inversible : lorsqu'on effectue successivement une transformation et sa réciproque, on retrouve toujours la figure de départ.


