
La rotation
La rotation est une transformation géométrique du plan qui consiste à faire tourner une figure autour d'un point fixe, appelé centre de rotation, selon un angle donné. Elle permet de changer l'orientation d'une figure sans modifier sa forme ni ses dimensions.
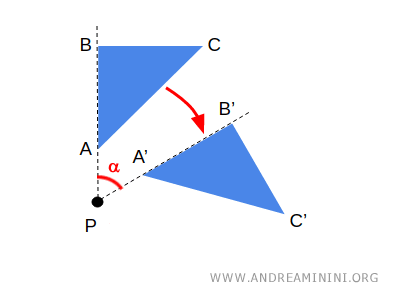
Dans le plan, une rotation r(P;α) de centre P et d'angle α associe à chaque point A un point A'. Les distances PA et PA' sont égales, et l'angle orienté des vecteurs \(\overrightarrow{PA}\) et \(\overrightarrow{PA'}\) est égal à α, modulo un tour complet.

Pour comprendre cette transformation, imaginons une figure dessinée sur une feuille que l'on fait pivoter autour d'un point P. Tous les points tournent du même angle et dans le même sens. Seule leur position change : la figure conserve sa forme et ses dimensions.
Une figure et son image par une rotation sont parfaitement superposables. Les longueurs, les angles et les distances entre les points restent inchangés. C'est pourquoi la rotation est une isométrie du plan. Plus précisément, il s'agit d'une isométrie directe, car elle conserve également l'orientation.
Les caractéristiques d'une rotation
Pour décrire une rotation dans le plan, il faut connaître trois éléments :
- Le centre de rotation
- L'angle de rotation
- Le sens de rotation, indiqué par le signe de l'angle orienté
Le centre de rotation est le point P autour duquel la figure tourne. Ce point reste immobile pendant toute la transformation.
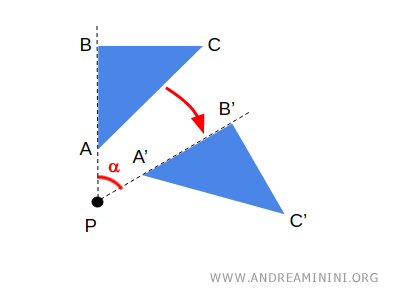
Lorsqu'une figure tourne autour de P, chaque point distinct du centre suit un arc de cercle centré en P. La distance entre ce point et le centre reste constante tout au long du mouvement.
Par exemple, si le point A devient A' et le point B devient B', on a :
$$ \overline{PA} \cong \overline{PA'} $$
$$ \overline{PB} \cong \overline{PB'} $$
Autrement dit, les segments PA et PA' ont la même longueur, tout comme les segments PB et PB'. Chaque point reste donc à la même distance du centre de rotation.
Il en résulte que le centre de rotation est un point fixe de la transformation. Lorsque l'angle de rotation n'est pas un multiple entier de 360°, c'est même le seul point fixe du plan. En revanche, après un nombre entier de tours complets, tous les points retrouvent leur position initiale.
Un autre élément essentiel est l'angle parcouru. Pour tous les points distincts du centre, l'angle orienté entre leur position initiale et leur position finale est le même, modulo 360°.
$$ APA' \cong \alpha $$
$$ BPB' \cong \alpha $$
Ces expressions représentent les angles de rotation des points A et B. Plus rigoureusement, il s'agit des angles orientés \((\overrightarrow{PA},\overrightarrow{PA'})\) et \((\overrightarrow{PB},\overrightarrow{PB'})\), tous deux égaux à α modulo 360°.
L'angle de rotation indique de combien la figure tourne autour du centre. Il permet également de préciser le sens du mouvement.
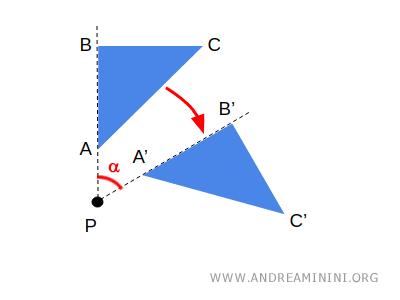
En géométrie, on utilise un angle orienté pour distinguer les deux sens de rotation. Par convention, le signe de l'angle indique dans quel sens la figure tourne.
On distingue ainsi deux sens de rotation :
- Le sens trigonométrique (inverse des aiguilles d'une montre)
C'est le sens positif de rotation. Par exemple, un angle de +45° correspond à une rotation de 45° dans le sens inverse des aiguilles d'une montre. - Le sens horaire (celui des aiguilles d'une montre)
C'est le sens négatif de rotation. Par exemple, un angle de -45° correspond à une rotation de 45° dans le sens des aiguilles d'une montre.
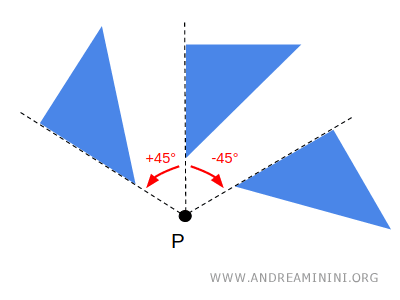
Il faut toutefois retenir qu'une rotation est entièrement déterminée par son centre et son angle orienté. Le sens de rotation est déjà contenu dans le signe de cet angle.
Les équations d'une rotation
Dans un repère orthonormé direct, les coordonnées de l'image d'un point \( P(x, y) \) par une rotation de centre \( O \), l'origine du repère, et d'angle orienté \(\alpha\), sont données par le système suivant : $$ \begin{cases} x' = x \cdot \cos \alpha - y \cdot \sin \alpha \\ \\ y' = x \cdot \sin \alpha + y \cdot \cos \alpha \end{cases} $$
Ces formules permettent de calculer les coordonnées du point image P'(x′,y′) à partir de celles du point initial P(x;y), après une rotation d'angle α autour de l'origine O(0;0).
Le signe de l'angle est important : un angle positif correspond à une rotation dans le sens trigonométrique, tandis qu'un angle négatif correspond à une rotation dans le sens horaire.
Les calculs deviennent particulièrement simples lorsqu'on effectue un quart de tour, c'est-à-dire une rotation de 90° dans un sens ou dans l'autre.
- Rotation de 90° dans le sens horaire
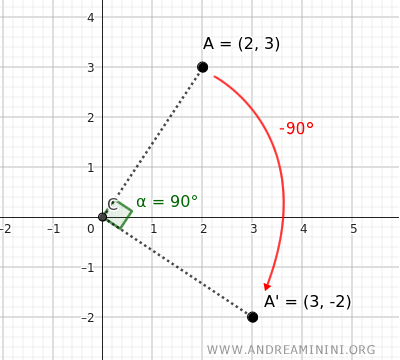
Lorsqu'un point P(x;y) tourne de 90° dans le sens des aiguilles d'une montre autour de l'origine O(0;0), ses coordonnées sont transformées selon les relations suivantes : $$ \begin{cases} x' = y \\ \\ y' = -x \end{cases} $$Exemple. Prenons le point A=(2;3). Une rotation de 90° dans le sens horaire correspond à un angle de -90°. Pour trouver les coordonnées du point image, on échange les deux coordonnées et on change le signe de la coordonnée x initiale. On obtient ainsi A'=(3;-2).
- Rotation de 90° dans le sens trigonométrique
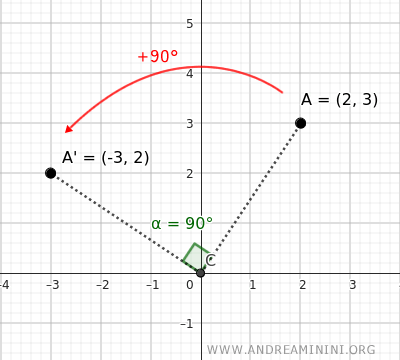
Lorsqu'un point P(x;y) tourne de 90° dans le sens inverse des aiguilles d'une montre autour de l'origine, les coordonnées de son image vérifient : $$ \begin{cases} x' = -y \\ \\ y' = x \end{cases} $$Exemple. Considérons à nouveau le point A=(2;3). Cette fois, nous effectuons une rotation de +90°, dans le sens trigonométrique. On échange les coordonnées et on change le signe de la coordonnée y initiale. Le point image est donc A'=(-3;2).
Dans les deux cas, la méthode est simple : les coordonnées sont permutées et l'une d'elles change de signe. C'est le sens de rotation qui détermine laquelle.
Pour une rotation d'angle quelconque α autour de l'origine, on revient aux équations générales :
$$ \begin{cases} x' = x \cdot \cos \alpha - y \cdot \sin \alpha \\ \\ y' = x \cdot \sin \alpha + y \cdot \cos \alpha \end{cases} $$
Ces équations peuvent également s'écrire sous forme matricielle :
$$ \begin{pmatrix} x' \\ y' \end{pmatrix} = \begin{pmatrix} \cos \alpha & -\sin \alpha \\ \sin \alpha & \cos \alpha \end{pmatrix} \cdot \begin{pmatrix} x \\ y \end{pmatrix} $$
La matrice carrée d'ordre 2 qui contient les fonctions trigonométriques sinus et cosinus est appelée matrice de rotation.
Dans un repère orthonormé direct, elle représente une rotation vectorielle d'angle α et permet de calculer directement les coordonnées du point image. Cette matrice est orthogonale et son déterminant vaut 1. Ces propriétés traduisent le fait qu'une rotation conserve les longueurs, les angles et l'orientation.
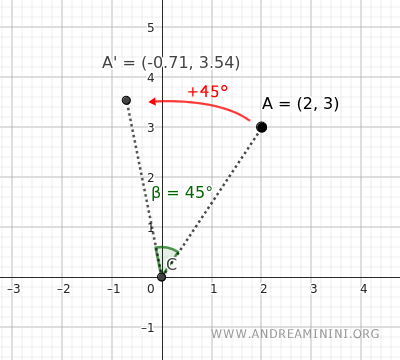
Exemple. Cherchons les coordonnées de l'image du point A=(2;3) après une rotation de 45° dans le sens trigonométrique (+45°), autour de l'origine. Nous allons appliquer les formules générales étape par étape. Commençons par écrire le système : $$ \begin{cases} x' = x \cdot \cos \alpha - y \cdot \sin \alpha \\ \\ y' = x \cdot \sin \alpha + y \cdot \cos \alpha \end{cases} $$ Remplaçons x par 2 et y par 3 : $$ \begin{cases} x' = 2 \cdot \cos \alpha - 3 \cdot \sin \alpha \\ \\ y' = 2 \cdot \sin \alpha + 3 \cdot \cos \alpha \end{cases} $$ L'angle de rotation étant α = 45°, nous obtenons : $$ \begin{cases} x' = 2 \cdot \cos 45° - 3 \cdot \sin 45° \\ \\ y' = 2 \cdot \sin 45° + 3 \cdot \cos 45° \end{cases} $$ Nous savons que sin(45°) = cos(45°) = \(\frac{\sqrt{2}}{2}\) ≈ 0,7071. En remplaçant les valeurs trigonométriques par leurs approximations à quatre décimales, les calculs deviennent : $$ \begin{cases} x' \approx 1,4142 - 2,1213 \\ \\ y' \approx 1,4142 + 2,1213 \end{cases} $$ On obtient donc : $$ \begin{cases} x' \approx -0,7071 \\ \\ y' \approx 3,5355 \end{cases} $$ Pour obtenir les coordonnées exactes, on peut conserver les valeurs trigonométriques sous forme de fractions avec des racines carrées : $$ \begin{cases} x' = 2 \cdot \frac{\sqrt{2}}{2} - 3 \cdot \frac{\sqrt{2}}{2} \\ \\ y' = 2 \cdot \frac{\sqrt{2}}{2} + 3 \cdot \frac{\sqrt{2}}{2} \end{cases} $$ En regroupant les termes, on trouve : $$ \begin{cases} x' = -\frac{\sqrt{2}}{2} \\ \\ y' = \frac{5\sqrt{2}}{2} \end{cases} $$ Les coordonnées exactes du point image sont donc \(A'=\left(-\frac{\sqrt{2}}{2};\frac{5\sqrt{2}}{2}\right)\). En arrondissant au centième, on obtient finalement (x';y') ≈ (-0,71;3,54).
Cas particuliers de rotation
Pour certains angles remarquables, les formules de rotation se simplifient considérablement. Ces cas sont particulièrement utiles pour effectuer des calculs rapidement, sans avoir à évaluer les fonctions trigonométriques à chaque fois.
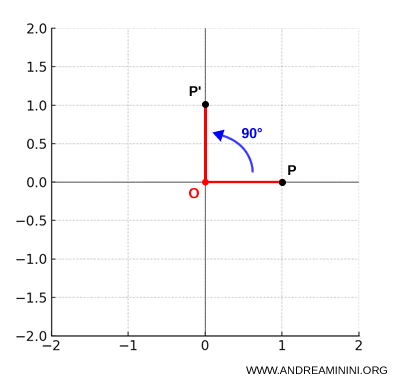
- Rotation de 90° dans le sens trigonométrique : Lorsque l'angle vaut $\alpha = \frac{\pi}{2}$ radians, on sait que $\cos \alpha = 0$ et $\sin \alpha = 1$. En remplaçant ces valeurs dans les formules générales, on obtient : $$ \begin{cases} x' = -y \\ y' = x \end{cases} $$ Les coordonnées sont donc permutées, et la coordonnée y initiale change de signe.
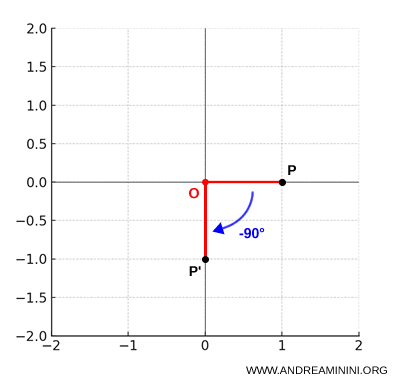
- Rotation de 90° dans le sens horaire : Lorsque l'angle vaut $\alpha = -\frac{\pi}{2}$ radians, on a $\cos \alpha = 0$ et $\sin \alpha = -1$. Les formules deviennent alors : $$ \begin{cases} x' = y \\ y' = -x \end{cases} $$ Cette fois encore, les coordonnées sont permutées, mais c'est la coordonnée x initiale qui change de signe.
- Rotation d'angle nul ou d'un tour complet : Lorsque $\alpha = 0$ ou $\alpha = 2\pi$ radians, on a $\cos \alpha = 1$ et $\sin \alpha = 0$. En appliquant les formules de rotation, on trouve : $$ \begin{cases} x' = x \\ y' = y \end{cases} $$ Dans les deux cas, chaque point conserve ses coordonnées initiales. La transformation est donc l'application identité : la figure reste inchangée.
Démonstration
Comment retrouve-t-on les formules de rotation dans le plan ? Pour le comprendre, partons d'un point et observons ce qui se passe lorsqu'on le fait tourner autour de l'origine du repère. Nous allons construire les formules étape par étape, à l'aide de la trigonométrie.
Considérons un point P(x, y), distinct de l'origine, et le segment $ \overline{OP} $ qui relie ce point à l'origine O du repère.
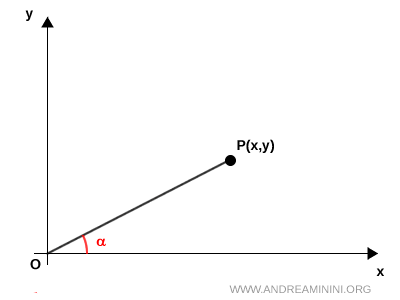
Dans un repère orthonormé direct, le segment OP forme un angle orienté $ \alpha $ avec le demi-axe positif des abscisses.
Grâce à la trigonométrie, nous pouvons exprimer les coordonnées cartésiennes du point $ P $ à partir de sa distance à l'origine et de cet angle. On obtient les relations suivantes :
$$ x = \overline{OP} \cdot \cos \alpha $$
$$ y = \overline{OP} \cdot \sin \alpha $$
Ici, $ \overline{OP} $ désigne la distance entre l'origine O et le point P, autrement dit la longueur du segment OP. Ces deux relations permettent de passer des coordonnées polaires aux coordonnées cartésiennes.
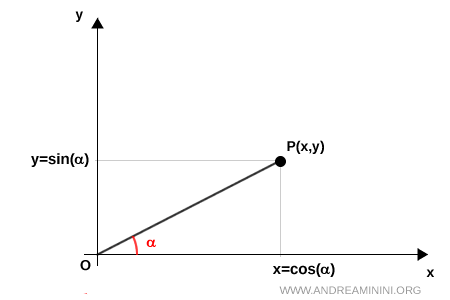
Faisons maintenant tourner le segment $ \overline{OP} $ d'un angle $ \beta $ dans le sens trigonométrique, c'est-à-dire dans le sens inverse des aiguilles d'une montre. Le centre de rotation est l'origine O.
Après cette rotation, le point P occupe une nouvelle position. Nous noterons son image $ P'(x', y') $.
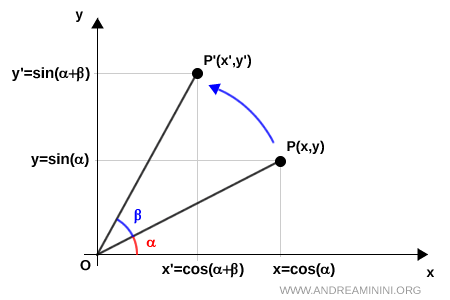
Que devient l'angle formé avec le demi-axe positif des abscisses ? Il augmente de $ \beta $. Le segment OP' forme donc désormais un angle orienté $ \alpha + \beta $ avec cet axe.
Nous pouvons alors exprimer les coordonnées du point $ P' $ de la même manière que celles du point initial :
$$ x' = \overline{OP'} \cdot \cos ( \alpha + \beta ) $$
$$ y' = \overline{OP'} \cdot \sin ( \alpha + \beta ) $$
Pour aller plus loin, utilisons les formules d'addition des angles du cosinus et du sinus. Elles permettent de développer les expressions contenant la somme $ \alpha + \beta $ :
$$ x' = \overline{OP'} \cdot [ \cos \alpha \cos \beta - \sin \alpha \sin \beta ] $$
$$ y' = \overline{OP'} \cdot [ \sin \alpha \cos \beta + \cos \alpha \sin \beta ] $$
Développons maintenant les produits en distribuant le facteur \(\overline{OP'}\) dans chacune des deux expressions :
$$ x' = \overline{OP'} \cos \alpha \cos \beta - \overline{OP'} \sin \alpha \sin \beta $$
$$ y' = \overline{OP'} \sin \alpha \cos \beta + \overline{OP'} \cos \alpha \sin \beta $$
Nous pouvons alors utiliser une propriété fondamentale de la rotation : elle conserve les distances. En particulier, la distance entre un point et le centre de rotation ne change pas.
Nous avons donc $ \overline{OP} = \overline{OP'} $. En remplaçant \(\overline{OP'}\) par \(\overline{OP}\) dans les deux équations, nous obtenons :
$$ x' = \overline{OP} \cos \alpha \cos \beta - \overline{OP} \sin \alpha \sin \beta $$
$$ y' = \overline{OP} \sin \alpha \cos \beta + \overline{OP} \cos \alpha \sin \beta $$
Revenons maintenant aux coordonnées du point initial. Au début de la démonstration, nous avions établi que $ x = \overline{OP} \cos \alpha $ et $ y = \overline{OP} \sin \alpha $.
Ces deux relations apparaissent précisément dans les expressions précédentes. Nous pouvons donc effectuer les substitutions suivantes :
$$ x' = \underbrace{ \overline{OP} \cos \alpha }_{x} \cos \beta - \underbrace{ \overline{OP} \sin \alpha }_{y} \sin \beta $$
$$ y' = \underbrace{ \overline{OP} \sin \alpha }_{y} \cos \beta + \underbrace{ \overline{OP} \cos \alpha }_{x} \sin \beta $$
En remplaçant les termes indiqués par x et y, les expressions deviennent beaucoup plus simples :
$$ x' = x \cos \beta - y \sin \beta $$
$$ y' = x \sin \beta + y \cos \beta $$
Nous obtenons ainsi les coordonnées du point image sous la forme de deux combinaisons linéaires des coordonnées initiales :
$$ x' = x \cos \beta - y \sin \beta $$
$$ y' = x \sin \beta + y \cos \beta $$
Nous venons de démontrer les formules de rotation dans le plan. Dans un repère orthonormé direct, elles permettent de calculer les coordonnées de l'image d'un point après une rotation de centre O et d'angle $ \beta $.
Bien que nous ayons choisi une rotation dans le sens trigonométrique pour cette démonstration, les mêmes formules s'appliquent à tout angle orienté. Si l'angle est négatif, la rotation s'effectue dans le sens horaire. Quant au centre O, il reste fixe, comme le montrent directement les formules lorsque x = 0 et y = 0.
Remarque. Une rotation peut toujours être annulée par une rotation d'angle opposé. Pour retrouver les coordonnées initiales d'un point à partir de celles de son image, il suffit donc d'appliquer la rotation réciproque, d'angle \( -\beta \). On écrit : $$ \begin{aligned} x &= x' \cos(-\beta) - y' \sin(-\beta) \\ y &= x' \sin(-\beta) + y' \cos(-\beta) \end{aligned} $$ Pour simplifier ces expressions, rappelons deux propriétés des fonctions trigonométriques : le cosinus est une fonction paire, tandis que le sinus est une fonction impaire. Ainsi, \( \cos(-\beta) = \cos(\beta) \) et \( \sin(-\beta) = -\sin(\beta) \). En remplaçant ces expressions, nous obtenons les formules de la rotation réciproque : $$ \begin{aligned} x &= x' \cos \beta + y' \sin \beta \\ y &= -x' \sin \beta + y' \cos \beta \end{aligned} $$ Ces formules permettent de retrouver directement les coordonnées du point initial à partir de celles de son image, sans avoir à reconstruire la figure.
Rotation autour d'un point quelconque
Jusqu'ici, nous avons étudié les rotations autour de l'origine du repère. Mais le centre de rotation peut être situé n'importe où dans le plan. Lorsqu'il a pour coordonnées \((x_0, y_0)\), l'image d'un point P(x;y) par une rotation d'angle orienté \(\alpha\) est donnée par les formules suivantes : $$ \begin{cases} x' = (x - x_0) \cdot \cos \alpha - (y - y_0) \cdot \sin \alpha + x_0 \\ \\ y' = (x - x_0) \cdot \sin \alpha + (y - y_0) \cdot \cos \alpha + y_0 \end{cases} $$
Comment retrouver ces formules ? L'idée est de se ramener à une situation que nous connaissons déjà : la rotation autour de l'origine.
Pour cela, nous commençons par déplacer temporairement l'origine du repère jusqu'au centre de rotation. Nous appliquons ensuite les formules habituelles, puis nous revenons au repère initial.
Cette méthode se déroule en trois étapes :
- Ramener le centre de rotation à l'origine. On effectue une translation qui place le centre \((x_0, y_0)\) à l'origine du nouveau repère. Pour cela, on soustrait les coordonnées du centre à celles du point P(x;y). Les coordonnées intermédiaires deviennent : $$ \begin{aligned} x_{temp} &= x - x_0 \\ y_{temp} &= y - y_0 \end{aligned} $$
- Effectuer la rotation autour de la nouvelle origine. Une fois le centre ramené à l'origine, nous pouvons appliquer directement les formules classiques de rotation d'angle \(\alpha\) aux coordonnées intermédiaires : $$ \begin{cases} x'_{temp} = x_{temp} \cdot \cos \alpha - y_{temp} \cdot \sin \alpha \\ y'_{temp} = x_{temp} \cdot \sin \alpha + y_{temp} \cdot \cos \alpha \end{cases} $$
- Revenir au repère initial. La rotation étant effectuée, il reste à annuler la translation initiale. On ajoute donc les coordonnées du centre de rotation aux coordonnées intermédiaires obtenues : $$ \begin{aligned} x' &= x'_{temp} + x_0 \\ y' &= y'_{temp} + y_0 \end{aligned} $$
En combinant ces trois opérations, une translation, une rotation et la translation inverse, nous retrouvons les formules générales d'une rotation de centre \((x_0, y_0)\) :
$$ \begin{cases} x' = (x - x_0) \cdot \cos \alpha - (y - y_0) \cdot \sin \alpha + x_0 \\ \\ y' = (x - x_0) \cdot \sin \alpha + (y - y_0) \cdot \cos \alpha + y_0 \end{cases} $$
Ce sont les formules générales de la rotation dans le plan. Dans un repère orthonormé direct, elles permettent de déterminer les coordonnées de l'image d'un point, quel que soit le centre de rotation et quel que soit l'angle orienté choisi.
On retrouve facilement le cas particulier d'une rotation autour de l'origine. Il suffit de poser \(x_0 = 0\) et \(y_0 = 0\). Les termes liés à la translation disparaissent alors, et les formules se réduisent aux équations habituelles de rotation autour de O.
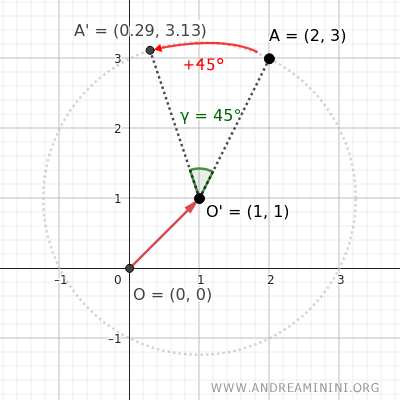
Exemple. Considérons le point A = (2;3). Nous souhaitons déterminer son image après une rotation de 45° dans le sens trigonométrique (+45°). Cette fois, le centre de rotation est le point O' = (1;1), et non l'origine O = (0;0). Nous devons donc utiliser les formules générales : $$ \begin{cases} x' = (x - x_0) \cdot \cos \alpha - (y - y_0) \cdot \sin \alpha + x_0 \\ \\ y' = (x - x_0) \cdot \sin \alpha + (y - y_0) \cdot \cos \alpha + y_0 \end{cases} $$ Commençons par remplacer les coordonnées du centre de rotation, \(x_0 = 1\) et \(y_0 = 1\) : $$ \begin{cases} x' = (x - 1) \cdot \cos \alpha - (y - 1) \cdot \sin \alpha + 1 \\ \\ y' = (x - 1) \cdot \sin \alpha + (y - 1) \cdot \cos \alpha + 1 \end{cases} $$ Remplaçons ensuite les coordonnées du point initial, \(x = 2\) et \(y = 3\). Nous obtenons : $$ \begin{cases} x' = 1 \cdot \cos \alpha - 2 \cdot \sin \alpha + 1 \\ \\ y' = 1 \cdot \sin \alpha + 2 \cdot \cos \alpha + 1 \end{cases} $$ L'angle de rotation est \(\alpha = 45^\circ\). Nous savons que \(\cos 45^\circ = \sin 45^\circ = \frac{\sqrt{2}}{2} \approx 0{,}7071\). En utilisant ces valeurs approchées, les équations deviennent : $$ \begin{cases} x' \approx 1 \cdot 0{,}7071 - 2 \cdot 0{,}7071 + 1 \\ \\ y' \approx 1 \cdot 0{,}7071 + 2 \cdot 0{,}7071 + 1 \end{cases} $$ Effectuons maintenant les calculs intermédiaires : $$ \begin{cases} x' \approx 0{,}7071 - 1{,}4142 + 1 \\ \\ y' \approx 0{,}7071 + 1{,}4142 + 1 \end{cases} $$ Nous obtenons finalement : $$ \begin{cases} x' \approx 0{,}2929 \\ \\ y' \approx 3{,}1213 \end{cases} $$ Pour obtenir les coordonnées exactes, conservons les valeurs trigonométriques sous leur forme exacte. On trouve alors \(A'=\left(1-\frac{\sqrt{2}}{2};1+\frac{3\sqrt{2}}{2}\right)\). En arrondissant au centième, les coordonnées du point image sont donc A' ≈ (0,29;3,12). Le point A a bien effectué une rotation de 45° autour de O'=(1;1). Comme pour toute rotation, sa distance au centre est restée inchangée.
La rotation dans l'espace
Dans le plan, une rotation s'effectue autour d'un point fixe. Dans l'espace, le principe est similaire, mais cette fois, la rotation s'effectue autour d'une droite appelée axe de rotation.
Pour définir une rotation dans l'espace, on choisit donc une droite \( r \), qui constitue l'axe de rotation, ainsi qu'un angle de rotation \( \alpha \). Pour chaque point \( P \) du solide, on considère le plan \( \pi \) passant par ce point et perpendiculaire à l'axe.
La rotation transforme le point \( P \) en un point image \( P' \), situé dans le même plan \( \pi \).

Une propriété importante de cette transformation est que tous les points situés sur l'axe de rotation restent fixes. Leur position ne change pas, quel que soit l'angle de rotation.
Les autres points tournent autour de l'axe en décrivant des arcs de cercle. Pour chaque point \( P \), le cercle se trouve dans un plan perpendiculaire à l'axe de rotation.
Le centre de ce cercle est le point \( O \), où le plan \( \pi \) coupe l'axe \( r \). Son rayon est égal à la distance \( \overline{OP} \), c'est-à-dire à la distance du point P à l'axe de rotation.
La position du point image \( P' \) dépend de l'angle \( \alpha \), qui détermine l'amplitude de la rotation et son sens. Pour distinguer les angles positifs des angles négatifs, on choisit une orientation de l'axe de rotation.
Ainsi, lorsqu'un solide tourne autour d'un axe, chaque point extérieur à cet axe suit une trajectoire circulaire, tout en conservant sa distance à l'axe. Le solide ne subit aucune déformation : ses dimensions et sa forme restent inchangées.
Comment calculer une rotation dans l'espace ? Lorsque l'axe de rotation coïncide avec l'un des axes d'un repère cartésien, on peut utiliser une matrice de rotation pour déterminer les nouvelles coordonnées des points.
Par exemple, dans un repère orthonormé direct, considérons une rotation d'angle \( \alpha \) autour de l'axe \( z \), orienté dans le sens positif. Les coordonnées d'un point \( (x, y, z) \) sont alors transformées selon les relations suivantes :
\[ \begin{cases} x' = x \cos \alpha - y \sin \alpha \\ y' = x \sin \alpha + y \cos \alpha \\ z' = z \end{cases} \]
On remarque que la coordonnée \( z \) ne change pas. C'est logique : la rotation s'effectue autour de l'axe \( z \), et chaque point reste dans un plan perpendiculaire à cet axe. Seules les coordonnées \( x \) et \( y \) sont modifiées.
Il existe des formules analogues pour les rotations autour des axes \( x \) et \( y \). Lorsque l'axe de rotation possède une direction quelconque, on utilise une matrice adaptée à cette direction.
Dans l'espace tridimensionnel, les matrices représentant les rotations vectorielles appartiennent au groupe spécial orthogonal \( SO(3) \). Elles permettent de décrire mathématiquement les rotations tout en conservant les distances et l'orientation.
La matrice de rotation
Nous avons vu qu'une rotation peut être décrite à l'aide de formules trigonométriques. Mais il existe une autre manière, plus compacte, de représenter cette transformation : la matrice de rotation.
Dans le plan, une rotation d'angle $ \theta $ autour de l'origine est représentée, dans un repère orthonormé direct, par une matrice orthogonale de taille 2×2 appartenant au groupe spécial orthogonal $ SO(2) $.
Ces matrices ont une propriété essentielle : elles conservent les distances, les angles et l'orientation. Elles permettent donc de faire tourner les figures sans les déformer, sans modifier leur taille et sans effectuer de réflexion.
La matrice correspondant à une rotation d'angle $ \theta $ s'écrit :
$$ R(\theta) = \begin{pmatrix} \cos\theta & -\sin\theta\\[4pt] \sin\theta & \cos\theta \end{pmatrix} $$
Comment utilise-t-on cette matrice ? Considérons un vecteur du plan dont les coordonnées sont $ \mathbf{r} = \begin{pmatrix} x \\ y \end{pmatrix} $.
Pour obtenir les coordonnées du vecteur après la rotation, il suffit de multiplier la matrice de rotation par le vecteur initial :
$$ \begin{pmatrix} x' \\ y' \end{pmatrix} = \mathbf{r}' = R(\theta)\,\mathbf{r} = \begin{pmatrix} x\cos\theta - y\sin\theta\\[4pt] x\sin\theta + y\cos\theta \end{pmatrix} $$
On retrouve ainsi les formules classiques de rotation dans le plan. L'écriture matricielle permet simplement de les regrouper en une seule relation.
En développant le produit matriciel, on obtient le système équivalent :
$$ \begin{pmatrix} x' \\ y' \end{pmatrix} = \begin{pmatrix} x\cos\theta - y\sin\theta\\[4pt] x\sin\theta + y\cos\theta \end{pmatrix} \Leftrightarrow \begin{cases} x' = x \cdot \cos \theta - y \cdot \sin \theta \\ y' = x \cdot \sin \theta + y \cdot \cos \theta \end{cases} $$
L'un des principaux intérêts de cette représentation est qu'elle met en évidence une propriété fondamentale : une rotation conserve la norme des vecteurs.
Autrement dit, la longueur d'un vecteur reste identique avant et après la rotation :
$$ d = \sqrt{ x'^2 + y'^2 } = \sqrt{ x^2 + y^2 } $$
Cette égalité signifie que la distance du point à l'origine ne change pas. La rotation ne provoque donc ni agrandissement, ni réduction.
Cette conservation des longueurs résulte de l'orthogonalité de la matrice. De plus, les matrices du groupe $ SO(2) $ ont un déterminant égal à 1, ce qui garantit également la conservation de l'orientation. Elles représentent ainsi des rotations sans réflexion.
Exemple. Considérons le point \( A = (2;\,3) \) et faisons-le tourner de \( 45^\circ \) dans le sens trigonométrique, c'est-à-dire dans le sens inverse des aiguilles d'une montre, autour de l'origine \( O = (0;0) \).
Nous allons utiliser une matrice de rotation pour déterminer les coordonnées du point image et vérifier que sa distance à l'origine reste inchangée.
1. Écrivons la matrice de rotation.
Pour un angle de \( 45^\circ \), la matrice est :
$$ R(45^\circ)= \begin{pmatrix} \cos45^\circ & -\sin45^\circ\\[4pt] \sin45^\circ & \cos45^\circ \end{pmatrix} = \begin{pmatrix} \frac{\sqrt2}{2} & -\frac{\sqrt2}{2}\\[4pt] \frac{\sqrt2}{2} & \frac{\sqrt2}{2} \end{pmatrix} $$2. Calculons la distance initiale à l'origine.
Avant d'effectuer la rotation, calculons la norme du vecteur position \(\overrightarrow{OA}\). Elle correspond à la distance entre le point A et l'origine O :
$$ \|\overrightarrow{OA}\| = \sqrt{x^2+y^2} = \sqrt{2^2+3^2} = \sqrt{13} $$
3. Appliquons la matrice au vecteur initial.
Le vecteur position du point A a pour coordonnées \( \mathbf r = \begin{pmatrix}2\\[2pt]3\end{pmatrix} \). Multiplions-le par la matrice de rotation :
$$ \mathbf r' = R(45^\circ)\,\mathbf r = \begin{pmatrix} \frac{\sqrt2}{2} & -\frac{\sqrt2}{2}\\[4pt] \frac{\sqrt2}{2} & \frac{\sqrt2}{2} \end{pmatrix} \begin{pmatrix} 2\\[2pt] 3 \end{pmatrix} = \begin{pmatrix} -\frac{\sqrt2}{2}\\[4pt] \frac{5\sqrt2}{2} \end{pmatrix} $$Nous obtenons donc les coordonnées du point image :
$$ A'(x',y') = \left(-\frac{\sqrt2}{2};\,\frac{5\sqrt2}{2}\right) \approx (-0{,}71;\,3{,}54) $$La figure suivante illustre la rotation du vecteur dans le plan. Sa direction change, mais sa longueur reste constante.

4. Vérifions que la longueur du vecteur est conservée.
Calculons maintenant la distance du point image A' à l'origine. En utilisant les coordonnées approchées, nous obtenons :
$$ \|\overrightarrow{OA'}\| \approx \sqrt{(-0{,}71)^2+(3{,}54)^2} \approx \sqrt{13} $$
Pour vérifier cette propriété sans erreur d'arrondi, utilisons les coordonnées exactes du point image :
$$ \|\overrightarrow{OA'}\| = \sqrt{ \left(-\frac{\sqrt{2}}{2}\right)^2 + \left(\frac{5\sqrt{2}}{2}\right)^2 } $$
En effectuant les calculs, on trouve :
$$ \|\overrightarrow{OA'}\| = \sqrt{\frac{2}{4}+\frac{50}{4}} = \sqrt{\frac{52}{4}} = \sqrt{13} $$
La norme du vecteur image est donc exactement égale à celle du vecteur initial :
$$ \|\overrightarrow{OA'}\| = \|\overrightarrow{OA}\| = \sqrt{13} $$
Nous avons ainsi vérifié que la rotation modifie la direction du vecteur sans changer sa longueur. C'est précisément l'une des propriétés fondamentales des matrices de rotation.
La matrice de rotation dans l'espace tridimensionnel
Comment représenter mathématiquement la rotation d'un objet dans l'espace ? En trois dimensions, on utilise des matrices orthogonales de taille 3×3, dont le déterminant est égal à 1. Ces matrices forment le groupe spécial orthogonal \(SO(3)\), qui rassemble toutes les rotations vectorielles de l'espace euclidien tridimensionnel.
Dans le plan, une rotation est définie par un centre et un angle orienté. Dans l'espace, il faut également tenir compte de la direction de l'axe de rotation. En effet, un même angle peut produire des mouvements très différents selon l'axe choisi.
Considérons une rotation d'angle \(\theta\) autour d'un axe passant par l'origine et orienté par un vecteur unitaire \(\hat{n} = (n_x, n_y, n_z)\). Dans un repère orthonormé direct, la matrice de cette rotation est :
$$ R(\hat{n}, \theta) = \begin{pmatrix} \cos\theta + n_x^2(1 - \cos\theta) & n_x n_y(1 - \cos\theta) - n_z \sin\theta & n_x n_z(1 - \cos\theta) + n_y \sin\theta \\[6pt] n_y n_x(1 - \cos\theta) + n_z \sin\theta & \cos\theta + n_y^2(1 - \cos\theta) & n_y n_z(1 - \cos\theta) - n_x \sin\theta \\[6pt] n_z n_x(1 - \cos\theta) - n_y \sin\theta & n_z n_y(1 - \cos\theta) + n_x \sin\theta & \cos\theta + n_z^2(1 - \cos\theta) \end{pmatrix} $$
Cette expression découle de la formule de rotation de Rodrigues. Elle permet de calculer la rotation d'un vecteur autour d'un axe quelconque passant par l'origine, sans avoir à décomposer systématiquement le mouvement en plusieurs rotations successives.
Le vecteur \(\hat{n}\) indique la direction et l'orientation de l'axe. Comme il s'agit d'un vecteur unitaire, sa norme est égale à 1. Ses composantes vérifient donc :
$$ n_x^2 + n_y^2 + n_z^2 = 1 $$
L'angle \(\theta\) précise l'amplitude et le sens de la rotation. Pour déterminer le sens positif, on applique la règle de la main droite : si le pouce pointe dans la direction du vecteur \(\hat{n}\), le sens d'enroulement des doigts indique le sens positif de rotation.
Cette représentation est notamment utilisée en géométrie analytique, en mécanique, en robotique et en infographie tridimensionnelle. Elle permet, par exemple, de calculer l'orientation d'un objet ou de décrire sa rotation autour d'un axe quelconque.
Pour mieux comprendre le fonctionnement des matrices de rotation, examinons trois cas particulièrement simples : les rotations autour des axes x, y et z d'un repère cartésien.
1. Rotation autour de l'axe x
Lorsqu'un point tourne autour de l'axe x, sa coordonnée x reste constante. Seules ses coordonnées y et z changent.
La matrice de rotation d'angle \(\theta\) autour de l'axe x est :
$$ R_x(\theta) = \begin{pmatrix} 1 & 0 & 0\\ 0 & \cos\theta & -\sin\theta\\ 0 & \sin\theta & \cos\theta \end{pmatrix} $$
En appliquant cette matrice au vecteur position d'un point de coordonnées \((x,y,z)\), on obtient :
$$ \begin{cases} x' = x \\ y' = y\cos\theta - z\sin\theta \\ z' = y\sin\theta + z\cos\theta \end{cases} $$
Le point décrit ainsi un arc de cercle dans un plan parallèle au plan yz, perpendiculaire à l'axe x. Pendant la rotation, sa distance à cet axe reste inchangée.
2. Rotation autour de l'axe y
Dans le cas d'une rotation autour de l'axe y, c'est la coordonnée y qui reste constante. Les coordonnées x et z varient en fonction de l'angle de rotation.
La matrice correspondante s'écrit :
$$ R_y(\theta) = \begin{pmatrix} \cos\theta & 0 & \sin\theta\\ 0 & 1 & 0\\ -\sin\theta & 0 & \cos\theta \end{pmatrix} $$
Les coordonnées du point image sont alors :
$$ \begin{cases} x' = x\cos\theta + z\sin\theta \\ y' = y \\ z' = -x\sin\theta + z\cos\theta \end{cases} $$
Cette fois, le mouvement s'effectue dans des plans parallèles au plan xz. Chaque point tourne autour de l'axe y tout en conservant sa distance à celui-ci.
3. Rotation autour de l'axe z
Enfin, lorsqu'un point tourne autour de l'axe z, sa coordonnée z reste constante. La rotation agit uniquement sur les coordonnées x et y.
La matrice de rotation est :
$$ R_z(\theta) = \begin{pmatrix} \cos\theta & -\sin\theta & 0\\ \sin\theta & \cos\theta & 0\\ 0 & 0 & 1 \end{pmatrix} $$
En développant le produit matriciel, on obtient :
$$ \begin{cases} x' = x\cos\theta - y\sin\theta \\ y' = x\sin\theta + y\cos\theta \\ z' = z \end{cases} $$
On retrouve ici les formules classiques de rotation dans le plan, appliquées aux coordonnées x et y. La coordonnée z ne change pas, car le point reste dans un plan parallèle au plan xy.
Ces trois exemples montrent que la rotation autour d'un axe cartésien conserve la coordonnée associée à cet axe. Les deux autres coordonnées se transforment selon les formules d'une rotation plane.
Les matrices \(R_x(\theta)\), \(R_y(\theta)\) et \(R_z(\theta)\) appartiennent toutes au groupe \(SO(3)\). Elles possèdent plusieurs propriétés fondamentales :
- Conservation des longueurs : la norme d'un vecteur reste identique avant et après la rotation. Les distances entre les points sont également conservées.
- Conservation des angles : l'angle entre deux vecteurs ne change pas au cours de la transformation.
- Conservation de l'orientation : le déterminant de la matrice vaut \(+1\). La transformation ne comporte donc aucune réflexion.
- Orthogonalité : l'inverse d'une matrice de rotation est égal à sa transposée, soit \(R^{-1}=R^T\).
Grâce à ces propriétés, une rotation dans l'espace est une isométrie directe. Elle conserve les distances et l'orientation, sans modifier la forme ni les dimensions des objets.
Autrement dit, lorsqu'on fait tourner un solide autour d'un axe, il change de position ou d'orientation, mais il ne se déforme pas. C'est pourquoi les rotations jouent un rôle essentiel dans l'étude des mouvements des corps rigides.
Il est également possible de construire une rotation autour d'un axe quelconque en combinant plusieurs rotations autour des axes du repère. Cependant, il faut tenir compte d'une propriété importante : dans l'espace tridimensionnel, l'ordre des rotations compte généralement.
Imaginons, par exemple, un objet que l'on fait d'abord tourner autour de l'axe x, puis autour de l'axe y. Si l'on effectue les mêmes rotations dans l'ordre inverse, on n'obtient généralement pas la même orientation finale.
Mathématiquement, cela signifie que les matrices de rotation ne commutent pas en général :
$$ R_x(\alpha)R_y(\beta) \neq R_y(\beta)R_x(\alpha) $$
Cette propriété porte le nom de non-commutativité des rotations. Elle constitue une différence fondamentale entre les rotations dans l'espace et celles du plan.
En effet, dans le plan, deux rotations autour de l'origine peuvent être effectuées dans n'importe quel ordre : leur composition correspond à une rotation dont l'angle est la somme des deux angles initiaux. Le groupe \(SO(2)\) est donc commutatif, contrairement au groupe \(SO(3)\).
La non-commutativité des rotations tridimensionnelles est particulièrement importante en mécanique, en robotique et dans les systèmes de navigation. Elle doit notamment être prise en compte lorsqu'on calcule l'orientation d'un objet soumis à plusieurs rotations successives.
Propriétés et remarques sur les rotations
Une rotation permet de faire tourner une figure autour d'un point ou d'un axe, sans modifier sa forme ni ses dimensions. Mais cette transformation possède d'autres propriétés intéressantes : certains points restent fixes, certaines figures se superposent à elles-mêmes après une rotation et plusieurs rotations successives peuvent parfois être remplacées par une seule transformation.
Voyons les principales propriétés des rotations, avec des exemples et des démonstrations pour mieux comprendre leur fonctionnement.
- Une rotation est une isométrie
Lorsqu'on fait tourner une figure, les distances entre ses points ne changent pas. C'est l'une des propriétés fondamentales de la rotation.
Considérons deux points \( A \) et \( B \), dont les images par une rotation sont respectivement \( A' \) et \( B' \). La distance entre les points images est exactement égale à la distance initiale :
$$ AB = A'B' $$
Les segments \( [AB] \) et \( [A'B'] \) ont donc la même longueur. On dit que la rotation est une isométrie, car elle conserve les distances et, par conséquent, la forme et les dimensions des figures.
Démonstration. Considérons deux points \( A \) et \( B \) du plan, ainsi qu'un point \( O \), choisi comme centre de rotation. Effectuons une rotation d'angle \( \theta \), qui transforme \( A \) en \( A' \) et \( B \) en \( B' \).
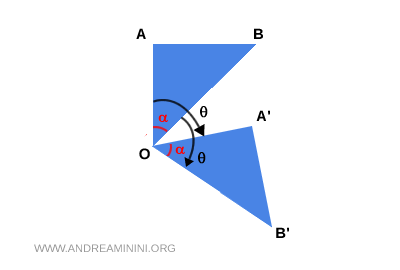
Une rotation conserve la distance de chaque point à son centre. Nous avons donc \( OA = OA' \) et \( OB = OB' \). De plus, les demi-droites \( [OA) \) et \( [OB) \) tournent du même angle \( \theta \). Par conséquent, les angles \( \widehat{AOB} \) et \( \widehat{A'OB'} \) ont la même mesure.
Les triangles \( OAB \) et \( OA'B' \) possèdent ainsi deux côtés de même longueur et l'angle compris entre ces côtés de même mesure. D'après le critère d'égalité côté-angle-côté (CAC), ces triangles sont isométriques.
Leurs côtés correspondants ont donc la même longueur, ce qui donne \( AB = A'B' \). La distance entre deux points quelconques est ainsi conservée : la rotation est bien une isométrie. - Une rotation de 0° ou d'un multiple de 360° est l'identité
Que se passe-t-il lorsqu'on fait effectuer un tour complet à une figure ? Elle retrouve exactement sa position initiale.
Dans le plan, une rotation de \( 0^\circ \), de \( 360^\circ \), de \( 720^\circ \) ou de tout autre multiple entier de \( 360^\circ \) laisse chaque point à sa place.
Une telle rotation correspond à la transformation identité : elle ne modifie la position d'aucun point du plan.
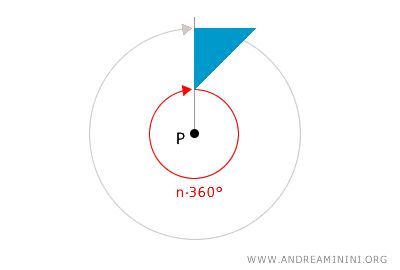
Remarque. Une transformation est appelée identité lorsqu'elle laisse tous les points fixes. Il faut distinguer cette propriété de l'invariance d'une figure. Une figure peut se superposer exactement à son image après une rotation, même si certains de ses points ont changé de place. C'est notamment le cas d'un carré après une rotation de \( 90^\circ \) autour de son centre.
- Le centre d'une rotation reste toujours fixe
Lorsqu'une figure tourne autour d'un point \( P \), ce point ne se déplace jamais. Il constitue le centre de rotation et reste fixe, quel que soit l'angle choisi.
Dans le plan, si l'angle de rotation n'est pas un multiple entier de \( 360^\circ \), le centre est même l'unique point fixe de la transformation. Tous les autres points changent de position.
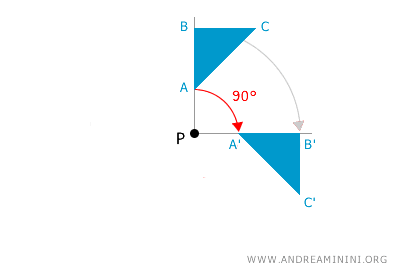
Remarque. Un point est dit fixe lorsque son image par une transformation est ce même point. Une figure globalement invariante, en revanche, peut contenir des points qui se déplacent tout en conservant sa forme et sa position d'ensemble.
- Certaines droites restent invariantes par rotation
Une droite est dite globalement invariante lorsque son image par une transformation est la droite elle-même. Cela ne signifie pas que tous ses points restent fixes : ils peuvent changer de position tout en appartenant à la même droite.
Dans le plan, une rotation dont l'angle n'est pas un multiple entier de \( 180^\circ \) ne laisse aucune droite globalement invariante.
En revanche, une rotation de \( 180^\circ \) autour d'un point \( O \) laisse invariantes toutes les droites passant par ce centre. Chaque point de ces droites est envoyé de l'autre côté de \( O \), à la même distance.
La droite reste donc inchangée dans son ensemble, même si ses points ont été déplacés.
Remarque. Lors d'une rotation de \( 180^\circ \), toutes les droites passant par le centre sont globalement invariantes, mais seul le centre est fixe. En revanche, une rotation d'angle \( k\cdot360^\circ \), avec \( k\in\mathbb{Z} \), est l'identité : elle laisse chaque point du plan à sa place et toutes les droites invariantes point par point.
- Un disque et son cercle sont invariants par rotation autour de leur centre
Un cercle possède une propriété remarquable : quelle que soit la valeur de l'angle, une rotation autour de son centre le laisse globalement inchangé.
En effet, tous les points du cercle sont situés à la même distance du centre. Lorsqu'on les fait tourner, ils restent sur ce même cercle.
Il en va de même pour le disque, c'est-à-dire la région du plan délimitée par le cercle. Une rotation autour de son centre ne modifie pas l'ensemble des points qui le composent.
Le cercle et le disque sont donc globalement invariants par toute rotation autour de leur centre, même si leurs points ne restent pas nécessairement fixes.
- Un carré est invariant par rotation d'un multiple de 90°
Contrairement au cercle, un carré ne se superpose pas à lui-même après n'importe quelle rotation. Il possède cependant plusieurs angles de rotation qui le laissent globalement invariant.
Si l'on fait tourner un carré autour du point d'intersection de ses diagonales, il retrouve exactement la même position après une rotation de \( 90^\circ \), \( 180^\circ \), \( 270^\circ \) ou \( 360^\circ \).
Plus généralement, cette propriété est vérifiée pour tout multiple entier de \( 90^\circ \).
Les sommets du carré changent éventuellement de place, mais la figure se superpose toujours à elle-même. On dit que le carré possède une symétrie de rotation d'ordre 4.
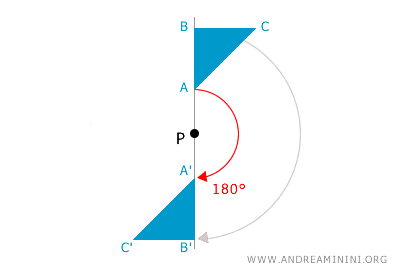
- Dans le plan, une rotation de 180° équivaut à une symétrie centrale
Une rotation de \( 180^\circ \), appelée demi-tour, est équivalente à une symétrie centrale de même centre.
Considérons un point \( A \) et un centre de rotation \( P \). Après un demi-tour, le point \( A \) est envoyé sur un point \( A' \) situé de l'autre côté de \( P \), à la même distance.
Autrement dit, \( P \) est le milieu du segment \( [AA'] \).
Une rotation de \( +180^\circ \) ou de \( -180^\circ \), soit respectivement \( +\pi \) et \( -\pi \) radians, produit donc exactement le même résultat.
- Dans l'espace, une rotation de 180° est un demi-tour autour d'un axe
Dans l'espace tridimensionnel, une rotation de \( 180^\circ \) autour d'un axe laisse fixes tous les points situés sur cet axe.
Chaque point extérieur à l'axe est envoyé sur le point diamétralement opposé du cercle qu'il décrit autour de celui-ci.
Cette transformation peut être appelée symétrie axiale dans l'espace, au sens d'un demi-tour autour d'une droite.
Il ne faut cependant pas la confondre avec la symétrie axiale dans le plan, qui correspond à une réflexion par rapport à une droite.
La différence est importante : un demi-tour autour d'un axe dans l'espace conserve l'orientation, tandis qu'une réflexion par rapport à un plan inverse l'orientation.
- La composition de plusieurs rotations
Que se passe-t-il lorsqu'on applique plusieurs rotations successives à une même figure ? Peut-on les remplacer par une seule transformation ?
La réponse dépend des centres et des angles des rotations.
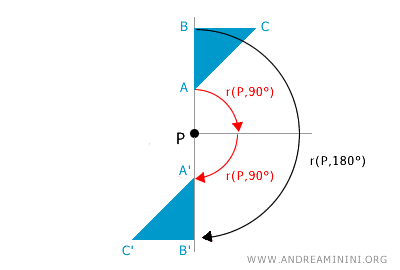
Lorsque deux rotations du plan ont le même centre \( P \), leur composition équivaut toujours à une rotation de ce même centre, dont l'angle est égal à la somme des deux angles.
En notant \( r_{P,\alpha} \) la rotation de centre \( P \) et d'angle \( \alpha \), on écrit :
$$ r_{P,\beta}\circ r_{P,\alpha}=r_{P,\alpha+\beta} $$
Par exemple, effectuer une rotation de \( 30^\circ \), puis une rotation de \( 45^\circ \) autour du même centre revient à effectuer directement une rotation de \( 75^\circ \).
Et si les centres de rotation sont différents ? La composition de deux rotations planes de centres distincts reste une isométrie directe, mais elle ne correspond pas nécessairement à une rotation.
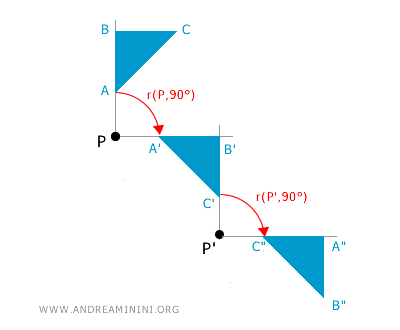
Considérons deux rotations d'angles \( \alpha_1 \) et \( \alpha_2 \), autour de centres distincts. Si la somme \( \alpha_1+\alpha_2 \) n'est pas un multiple entier de \( 360^\circ \), leur composition est une rotation dont l'angle est égal à cette somme. Son centre dépend des deux transformations initiales.
En revanche, si la somme des angles est un multiple entier de \( 360^\circ \), la composition est une translation, éventuellement nulle.
Ainsi, dans le plan, la composition de deux rotations est toujours une rotation ou une translation. - Les rotations planes de même centre forment un groupe abélien
Les rotations autour d'un même centre possèdent une propriété algébrique intéressante : elles forment un groupe commutatif, également appelé groupe abélien.
Pour comprendre pourquoi, considérons l'ensemble des rotations du plan autour d'un centre fixe \( P \).
La composition de deux rotations de cet ensemble donne toujours une nouvelle rotation de centre \( P \). De plus, la rotation d'angle nul joue le rôle d'élément neutre, tandis que la rotation d'angle opposé permet d'annuler une rotation donnée.
La composition est également associative. Enfin, l'ordre dans lequel on effectue deux rotations autour du même centre ne change pas le résultat :
$$ r_{P,\alpha}\circ r_{P,\beta}=r_{P,\beta}\circ r_{P,\alpha} $$
Cette propriété découle directement du fait que l'addition des angles est commutative :
$$ \alpha+\beta=\beta+\alpha $$
Par exemple, faire tourner une figure de \( 30^\circ \), puis de \( 60^\circ \) autour du même centre donne le même résultat que commencer par \( 60^\circ \), puis effectuer une rotation de \( 30^\circ \).
Cette propriété distingue les rotations planes de même centre des rotations de l'espace tridimensionnel, dont la composition n'est généralement pas commutative.
Ces différentes propriétés montrent que les rotations ne servent pas uniquement à déplacer ou à orienter des figures. Elles permettent également d'étudier les symétries, de comprendre les mouvements des solides et de relier la géométrie à l'algèbre.
La conservation des distances, l'existence de points fixes et les règles de composition font ainsi des rotations des transformations fondamentales, aussi bien en géométrie plane qu'en géométrie dans l'espace.


