
Transformations géométriques
Une transformation géométrique est une application bijective qui, à chaque point d'un plan (ou de l'espace), associe un unique point de ce même plan (ou espace).
Les transformations géométriques permettent de déplacer ou de modifier des figures tout en conservant certaines de leurs propriétés. Parmi les plus courantes figurent les translations, les rotations, les symétries et les homothéties. Certaines de ces transformations sont des isométries.
Plus formellement, une transformation géométrique peut être définie comme une application bijective T qui, à tout point P d'un ensemble non vide X, associe un point P′ appartenant à un ensemble Y.
$$ T: X \rightarrow Y $$
Dans ce cadre, l'ensemble Y est l'image T(X) de l'ensemble X par la transformation T.
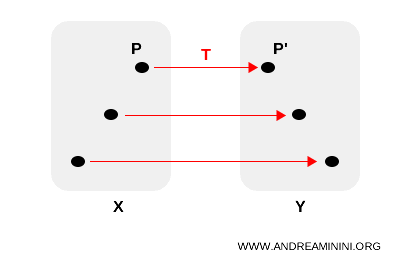
Le point P′ de Y est appelé image de P par T. Inversement, le point P de X est un antécédent de P′ par T.
En termes simples, une transformation géométrique permet de modifier la position, l'orientation, les dimensions ou, plus généralement, certaines propriétés d'un objet dans un espace géométrique. Elle peut s'appliquer à des points, des droites, des figures planes ou encore des solides.
Puisque T est bijective, elle admet une application réciproque $ T^{-1}: Y \rightarrow X $. Celle-ci permet de retrouver le point initial de X à partir de son image dans Y.
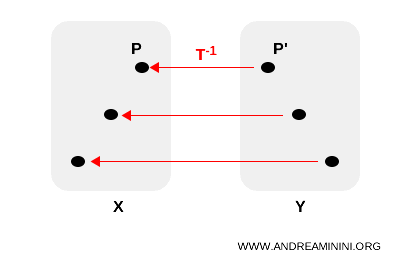
Une transformation ne modifie pas nécessairement toutes les caractéristiques d'une figure. Les propriétés géométriques qu'elle conserve sont appelées des invariants.
Un exemple
Considérons une figure géométrique définie par les points A, B et C.
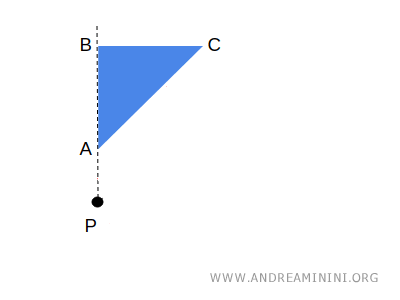
Appliquons à cette figure une rotation d'un angle donné α. Les points A, B et C ont alors respectivement pour images A', B' et C'.
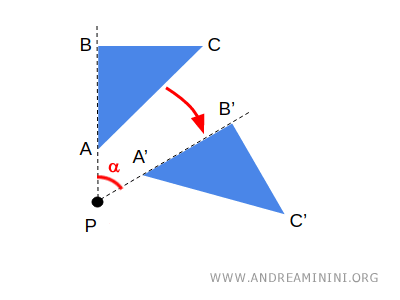
Les points A', B' et C', obtenus après la rotation, sont donc les images respectives des points A, B et C.
Si l'on note f l'application bijective correspondant à cette rotation, on peut écrire :
$$ A' = f(A) $$
$$ B' = f(B) $$
$$ C' = f(C) $$
La première égalité se lit « A' est l'image de A par f ». Les deux autres se lisent de la même manière.
Cette correspondance ne concerne pas seulement les sommets de la figure. Elle s'étend à l'ensemble de ses points et de ses segments.
Par exemple, le segment A'B' est l'image du segment AB par la rotation.
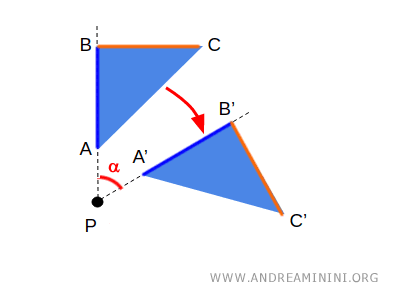
Nous avons ainsi un exemple concret de transformation géométrique.
Remarque. Dans cet exemple, le point P coïncide avec son image. Autrement dit, il est invariant par la rotation. Un tel point est appelé point fixe de la transformation.
Types de transformations géométriques
Il existe plusieurs types de transformations géométriques, qui se distinguent notamment par la manière dont elles modifient une figure et par les propriétés qu'elles conservent.
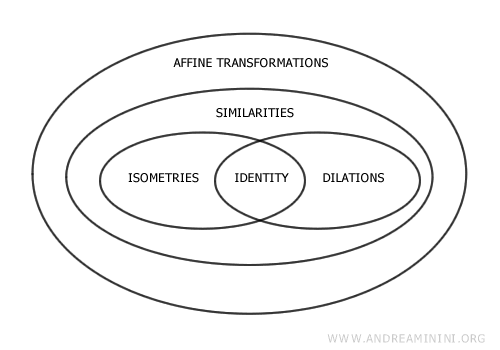
Parmi les principales transformations, on peut citer :
- Translation
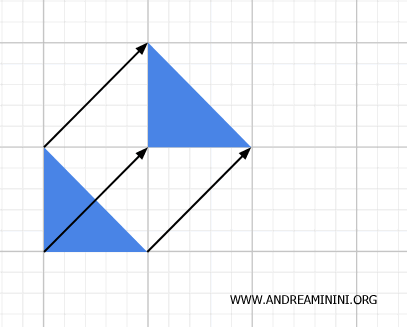
Une translation déplace tous les points d'une figure selon un même vecteur. Chaque point est donc déplacé dans la même direction, dans le même sens et d'une même distance. La figure obtenue conserve exactement la forme et les dimensions de la figure initiale.
- Rotation
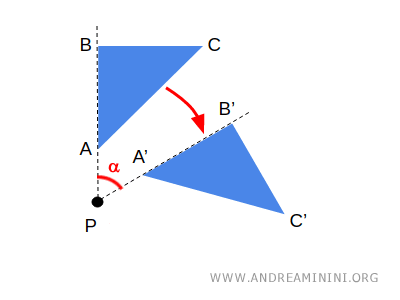
Une rotation fait tourner une figure autour d'un point fixe, appelé centre de rotation, selon un angle donné. Au cours de cette transformation, la distance de chaque point au centre de rotation reste inchangée.
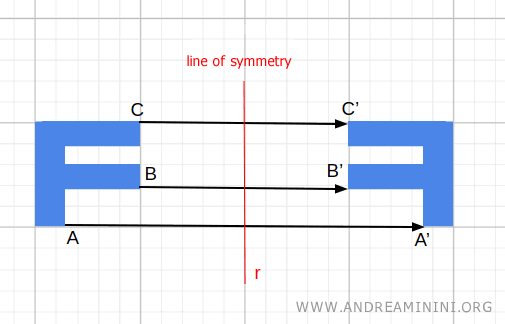
- Symétrie axiale
Une symétrie axiale transforme une figure par rapport à une droite, appelée axe de symétrie. Pour tout point et son image, cet axe est la médiatrice du segment qui les relie.
- Isométrie
Une isométrie est une transformation qui conserve les distances entre les points. Elle préserve donc notamment les longueurs et les angles. Les translations, les rotations et les symétries axiales sont des exemples d'isométries. - Homothétie
Une homothétie est définie par un point fixe, appelé centre, et par un nombre réel non nul, appelé rapport d'homothétie. Si O est le centre et k le rapport, l'image M' d'un point M est définie par la relation vectorielle $ \overrightarrow{OM'} = k\overrightarrow{OM} $. Une homothétie modifie les dimensions d'une figure tout en conservant sa forme et les mesures de ses angles. Les longueurs sont multipliées par $ |k| $.
Transformations géométriques en géométrie analytique
En géométrie analytique, une transformation géométrique peut être représentée par un système d'équations affines qui, à chaque couple de coordonnées, associe une image unique : $$ \begin{cases} x' = ax + by + c \\ y' = dx + ey + f \end{cases} $$ Ici, $x$ et $y$ désignent les coordonnées initiales, $x'$ et $y'$ les coordonnées transformées, tandis que $a, b, c, d, e, f$ sont les coefficients de la transformation.
Autrement dit, à chaque point $(x, y)$ correspond une unique image $(x', y')$. Lorsque la transformation est bijective, chaque point $(x', y')$ possède également un unique antécédent $(x, y)$.
Pour une transformation affine du plan de cette forme, la bijectivité dépend de sa partie linéaire. Celle-ci doit être inversible, ce qui revient à exiger que son déterminant soit non nul.
$$ \Delta = \begin{vmatrix} a & b \\ d & e \end{vmatrix} = ae - bd \neq 0 $$
Pourquoi s'intéresser aux transformations affines ? De nombreuses transformations usuelles de la géométrie analytique, comme les translations, les rotations, les symétries et les homothéties, peuvent être décrites par des transformations affines. Dans le système ci-dessus, un déterminant non nul garantit que la partie linéaire est inversible et que la transformation affine est bijective sur le plan. Il faut toutefois garder à l'esprit que toute transformation géométrique n'est pas nécessairement affine.
Exemple
Considérons le système suivant :
$$ \begin{cases} x' = 2x - 3y + 5 \\ y' = x + 4y - 2 \end{cases} $$
Ce système définit une transformation affine : la partie linéaire est complétée par deux termes constants, 5 et -2.
On peut le réécrire sous la forme équivalente :
$$ \begin{cases} 2x - 3y = x' - 5 \\ x + 4y = y' + 2 \end{cases} $$
La matrice des coefficients est :
$$\begin{pmatrix} 2 & -3 \\ 1 & 4 \end{pmatrix}$$
Calculons son déterminant afin de vérifier que le système admet une solution unique :
$$ \Delta = \begin{vmatrix} 2 & -3 \\ 1 & 4 \end{vmatrix} = 2 \cdot 4 - (-3) \cdot 1 = 8 + 3 = 11 \ne 0 $$
Le déterminant étant non nul, la transformation est inversible et donc bijective.
Concrètement, cela signifie que chaque point possède une image unique et que chaque image possède un unique antécédent.
Exemple. Appliquons la transformation au point $A(1, 2)$ : $$ \begin{cases} x' = 2 \cdot 1 - 3 \cdot 2 + 5 = 2 - 6 + 5 = 1 \\ y' = 1 + 4 \cdot 2 - 2 = 1 + 8 - 2 = 7 \end{cases} $$ On obtient donc $A(1, 2) \mapsto A'(1, 7)$ 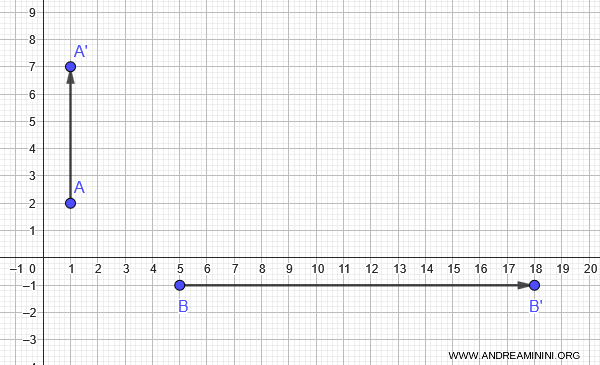
Considérons maintenant le point $B(5, -1)$ : $$ \begin{cases} x' = 2 \cdot 5 - 3 \cdot (-1) + 5 = 10 + 3 + 5 = 18 \\ y' = 5 + 4 \cdot (-1) - 2 = 5 - 4 - 2 = -1 \end{cases} $$ On obtient ainsi $B(5, -1) \mapsto B'(18, -1)$
Pour déterminer la transformation réciproque, c'est-à-dire exprimer $x$ et $y$ en fonction de $x'$ et $y'$, on peut utiliser la règle de Cramer ou la méthode de la matrice inverse.
Reprenons le système :
$$ \begin{cases} 2x - 3y = x' - 5 \\ x + 4y = y' + 2 \end{cases} $$
Appliquons la règle de Cramer, sachant que $ \Delta = 11 $.
Pour calculer $ \Delta_x $, on remplace la première colonne de la matrice des coefficients par les seconds membres :
$$ \Delta_x = \begin{vmatrix} x' - 5 & -3 \\ y' + 2 & 4 \end{vmatrix} $$
$$ \Delta_x = 4(x' - 5) + 3(y' + 2) = 4x' - 20 + 3y' + 6 = 4x' + 3y' - 14 $$
On obtient donc : $$ x = \frac{ \Delta_x }{ \Delta } = \frac{4x' + 3y' - 14}{11} $$
Calculons ensuite $ \Delta_y $ en remplaçant la deuxième colonne :
$$ \Delta_y = \begin{vmatrix} 2 & x' - 5 \\ 1 & y' + 2 \end{vmatrix} $$
$$ \Delta_y = 2(y' + 2) - (x' - 5) = 2y' + 4 - x' + 5 = -x' + 2y' + 9 $$
D'où : $$ y = \frac{ \Delta_y }{ \Delta } = \frac{-x' + 2y' + 9}{11} $$
La transformation réciproque s'écrit donc :
$$ \begin{cases} x = \dfrac{4x' + 3y' - 14}{11} \\ y = \dfrac{-x' + 2y' + 9}{11} \end{cases} $$
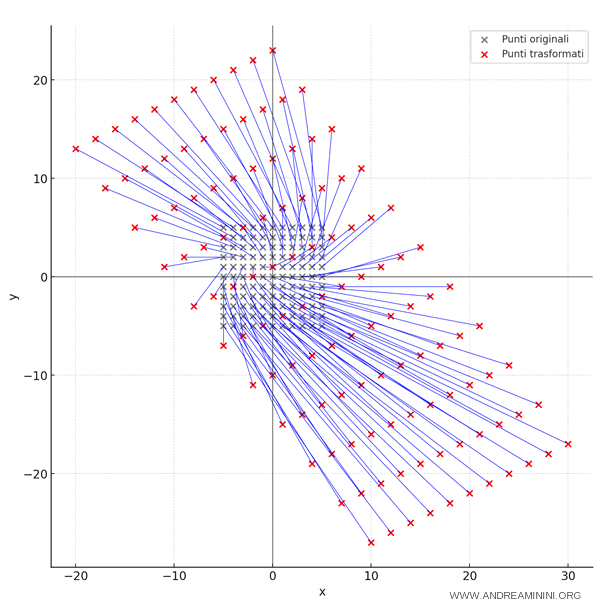
On vérifie ainsi que la transformation est réversible : elle est bien bijective.
Géométriquement, cela signifie qu'à chaque point du plan correspond une unique image et que chaque image possède un unique antécédent.
Remarque. Il est également possible de déterminer les équations de la transformation réciproque à l'aide de la matrice inverse de la matrice des coefficients. Repartons du système : $$ \begin{cases} 2x - 3y = x' - 5 \\ x + 4y = y' + 2 \end{cases} $$
Écrivons-le sous forme matricielle :
$$ A \cdot \vec{x} = \vec{b} $$
Où $A = \begin{pmatrix} 2 & -3 \\ 1 & 4 \end{pmatrix}$ est la matrice des coefficients, $\vec{x} = \begin{pmatrix} x \\ y \end{pmatrix}$ le vecteur des inconnues, et $\vec{b} = \begin{pmatrix} x' - 5 \\ y' + 2 \end{pmatrix}$ le vecteur des seconds membres.
$$ \begin{pmatrix} 2 & -3 \\ 1 & 4 \end{pmatrix} \begin{pmatrix} x \\ y \end{pmatrix} = \begin{pmatrix} x' - 5 \\ y' + 2 \end{pmatrix} $$
On peut alors isoler $\vec{x}$ :
$$ \vec{x} = A^{-1} \cdot \vec{b} $$
La matrice inverse $A^{-1}$ se calcule ainsi : $$ A^{-1} = \frac{1}{\det(A)} \begin{pmatrix} e & -b \\ -d & a \end{pmatrix} = \frac{1}{11} \begin{pmatrix} 4 & 3 \\ -1 & 2 \end{pmatrix} $$
En remplaçant $A^{-1}$ dans l'équation matricielle, on obtient : $$ \vec{x} = \frac{1}{11} \begin{pmatrix} 4 & 3 \\ -1 & 2 \end{pmatrix} \begin{pmatrix} x' - 5 \\ y' + 2 \end{pmatrix} $$
Calculons les deux composantes :
$$ x = \frac{1}{11} \left[ 4(x' - 5) + 3(y' + 2) \right] = \frac{4x' + 3y' - 14}{11} $$
$$ y = \frac{1}{11} \left[ -1(x' - 5) + 2(y' + 2) \right] = \frac{-x' + 2y' + 9}{11} $$
La transformation réciproque est donc : $$ \begin{cases} x = \dfrac{4x' + 3y' - 14}{11} \\ y = \dfrac{-x' + 2y' + 9}{11} \end{cases} $$
On retrouve exactement le même résultat qu'avec la règle de Cramer.
Comment appliquer une transformation géométrique à une courbe
Lorsqu'une courbe est définie par une équation, par exemple la parabole \( y = x^2 \), on peut déterminer l'équation de son image après une transformation géométrique. La méthode consiste à exprimer les anciennes coordonnées en fonction des nouvelles, puis à les remplacer dans l'équation initiale.
- Calculer la transformation réciproque de \( t \), c'est-à-dire exprimer \( x \) et \( y \) en fonction des nouvelles coordonnées \( x' \) et \( y' \).
- Remplacer \( x \) et \( y \) par ces expressions dans l'équation initiale.
- Réécrire l'équation obtenue en fonction des nouvelles coordonnées \( x' \) et \( y' \).
Exemple
Partons de la parabole :
$$ y = x^2 $$
Appliquons-lui la transformation géométrique suivante :
$$ t: \begin{cases} x' = x + 1 \\ y' = y - 2 \end{cases} $$
Commençons par déterminer la transformation réciproque. Il faut donc exprimer \( x \) et \( y \) en fonction de \( x' \) et \( y' \) :
$$ \begin{cases} x' = x + 1 \Rightarrow x = x' - 1 \\ y' = y - 2 \Rightarrow y = y' + 2 \end{cases} $$
La transformation réciproque \( t^{-1} \) est donc :
$$ t^{-1} : \begin{cases} x = x' - 1 \\ y = y' + 2 \end{cases} $$
Remplaçons maintenant \( x = x' - 1 \) et \( y = y' + 2 \) dans l'équation initiale :
$$ y = x^2 $$
$$ y' + 2 = (x' - 1)^2 $$
$$ y' + 2 = x'^2 - 2x' + 1 $$
$$ y' = x'^2 - 2x' + 1 - 2 $$
$$ y' = x'^2 - 2x' - 1 $$
L'image de la parabole \( y = x^2 \) par cette transformation a donc pour équation :
$$ y' = x'^2 - 2x' - 1 $$
Cette transformation correspond à une translation d'une unité vers la droite, puisque \( x' = x + 1 \), et de deux unités vers le bas, puisque \( y' = y - 2 \).
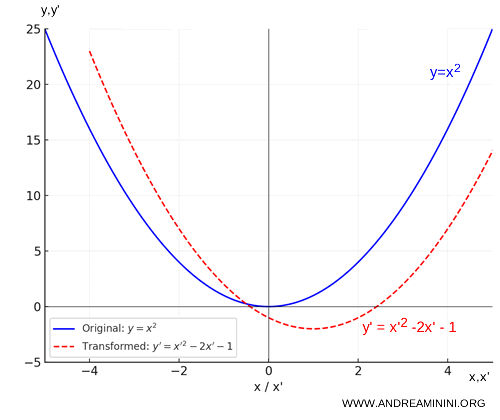
La parabole change donc de position dans le plan, mais sa forme reste inchangée.
Remarques
Les transformations géométriques peuvent être étudiées et représentées de plusieurs manières :
- Elles peuvent être décrites à l'aide d'équations, de matrices ou d'applications. Une translation, par exemple, s'exprime en ajoutant un vecteur constant aux coordonnées de chaque point, tandis qu'une rotation peut être représentée à l'aide d'une matrice de rotation.
Ces différentes représentations permettent d'étudier algébriquement l'effet d'une transformation sur les points, les figures et les courbes du plan, tout en mettant en évidence les propriétés géométriques qui restent invariantes.


