
Translation
La translation est une transformation géométrique (isométrie) qui consiste à déplacer tous les points d'une figure d'une même distance, dans une même direction et dans un même sens.
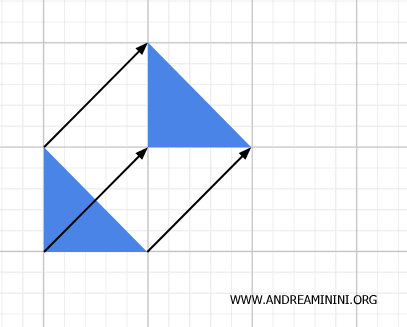
Ce déplacement est représenté par un vecteur appelé « vecteur de translation ». Sa longueur, ou norme, correspond à la distance parcourue au cours du déplacement.
La direction du vecteur indique la droite suivant laquelle s'effectue le déplacement, tandis que la pointe de la flèche en indique le sens.
La direction et le sens sont deux notions distinctes. La direction correspond à la droite suivant laquelle s'effectue le déplacement, par exemple horizontale, verticale ou oblique. Le sens précise, quant à lui, de quel côté le déplacement s'effectue le long de cette droite. Ainsi, un objet peut se déplacer horizontalement vers la droite ou vers la gauche. Dans les deux cas, la direction est horizontale, mais le sens est différent.
Dans le plan, une translation peut être représentée par un couple ordonné (x;y) :
- La première valeur, « x », indique le déplacement horizontal. Par convention, une valeur positive correspond à un déplacement vers la droite, tandis qu'une valeur négative correspond à un déplacement vers la gauche.
- La seconde valeur, « y », indique le déplacement vertical. Une valeur positive correspond à un déplacement vers le haut, tandis qu'une valeur négative correspond à un déplacement vers le bas.
Ces deux valeurs indiquent donc comment un point se déplace suivant l'axe horizontal (x) et l'axe vertical (y).
Les valeurs x et y sont les composantes du déplacement.
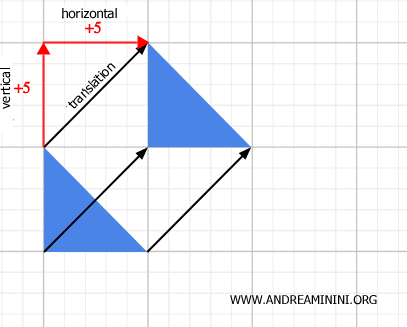
Lorsqu'une figure géométrique subit une translation, elle change de position, mais conserve sa forme et ses dimensions. La figure obtenue est donc superposable à la figure initiale.
De même, la distance entre deux points quelconques de la figure reste inchangée après le déplacement.
C'est pourquoi la translation est un cas particulier d'isométrie.
Remarque. On peut également définir une translation comme une transformation géométrique qui, à tout point \( P \) du plan, associe un point \( P' \) tel que le vecteur \( \vec{PP'} \) soit égal à un vecteur fixe \( \vec{v} \), appelé vecteur de translation. On a donc \( \vec{PP'} = \vec{v} \).
Équations d'une translation
Les équations d'une translation permettent de calculer directement les nouvelles coordonnées d'un point à partir des composantes x et y du déplacement.
$$ \begin{cases} x' = x_0 + x \\ \\ y' = y_0 + y \end{cases} $$
Ici, x' et y' désignent les nouvelles coordonnées, tandis que x et y représentent les composantes du déplacement appliqué aux coordonnées initiales x0 et y0.
Exemple
Dans le plan, le rectangle ABCD a pour sommets les points de coordonnées A(1;1), B(2;1), C(1;3) et D(2;3).
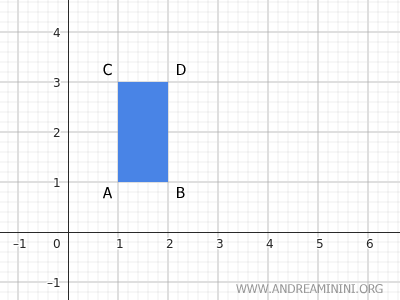
Considérons une translation (3;1). Elle déplace la figure de 3 unités vers la droite (x = 3) et de 1 unité vers le haut (y = 1).
Commençons par appliquer le déplacement horizontal de +3 à la coordonnée x de chaque point :
$$ \begin{cases} A'(1+3;1) \\ B'(2+3;3) \\ C'(1+3;3) \\ D'(2+3;3) \end{cases} $$
$$ \begin{cases} A'(4;1) \\ B'(5;2) \\ C'(4;1) \\ D(5;2) \end{cases} $$
À cette étape, toute la figure a été déplacée vers la droite.

Les flèches rouges représentent les vecteurs de déplacement associés à la composante horizontale (x).
Tous les points de la figure parcourent exactement la même distance, dans la même direction et dans le même sens. Dans cet exemple, ils sont tous déplacés de 3 unités vers la droite.
Qu'est-ce qu'un vecteur ? Un vecteur est caractérisé par sa norme (longueur), sa direction et son sens. Son origine indique le point de départ, tandis que la pointe de la flèche indique le point d'arrivée.

Par exemple, le vecteur allant du point A au point A' est appelé « vecteur appliqué en A ». Dans une translation, le même vecteur est appliqué à tous les points de la figure géométrique.
Appliquons maintenant le déplacement vertical de +1 en déplaçant les points A', B', C' et D' vers le haut.
$$ \begin{cases} A'(4;1+1) \\ B'(5;2+1) \\ C'(4;1+1) \\ D(5;2+1) \end{cases} $$
$$ \begin{cases} A'(4;2) \\ B'(5;3) \\ C'(4;2) \\ D(5;3) \end{cases} $$
On obtient ainsi les coordonnées finales de la figure après la translation.

Autrement dit, nous avons ajouté algébriquement les composantes (x;y) du vecteur v(3;1) aux coordonnées (x;y) de chacun des points de la figure.

Translation d'une fonction
Effectuer une translation de la courbe représentative d'une fonction \( y = f(x) \) consiste à déplacer chacun de ses points selon un vecteur \( \vec{v} = (a, b) \), sans modifier la forme de la courbe. La fonction obtenue s'écrit : $$ y' = f(x' - a) + b $$
Partons d'une fonction initiale \( y = f(x) \). Appliquer une translation revient à modifier les coordonnées de tous les points de sa courbe suivant le vecteur \( \vec{v} = (a, b) \) :
$$ \begin{cases} x' = x + a \\ y' = y + b \end{cases} $$
Pour exprimer la fonction translatée à l'aide des nouvelles coordonnées, on réécrit les variables initiales sous la forme suivante :
$$ \begin{cases} x = x' - a \\ y = y' - b \end{cases} $$
En remplaçant ces expressions dans l'équation initiale \( y = f(x) \), on obtient :
$$ y' - b = f(x' - a) $$
Puis :
$$ y' = f(x' - a) + b $$
Cette expression donne la forme générale de l'équation obtenue après translation de la courbe d'une fonction.
Concrètement, la courbe est déplacée de \( a \) unités horizontalement, suivant l'axe x, et de \( b \) unités verticalement, suivant l'axe y.
Cas particuliers
Lorsque le déplacement s'effectue suivant un seul axe, on distingue deux cas particulièrement importants :
- Translation verticale (axe y)
Si \( a = 0 \), le déplacement s'effectue uniquement dans la direction verticale : $$ y' = f(x) + b $$ - Translation horizontale (axe x)
Si \( b = 0 \), le déplacement s'effectue uniquement dans la direction horizontale : $$ y' = f(x - a) $$
Exemple
Considérons la fonction quadratique suivante :
$$ y = 3x^2 $$
Nous souhaitons appliquer à sa courbe une translation de vecteur \( \vec{v} = (4, 5) \), c'est-à-dire la déplacer de 4 unités vers la droite et de 5 unités vers le haut.
En appliquant la formule générale de la translation, on obtient :
$$ y = 3(x - 4)^2 + 5 $$
Cette nouvelle équation représente une parabole de même forme que la parabole initiale, mais déplacée dans le plan cartésien. Sa forme ne change pas, seule sa position est modifiée.
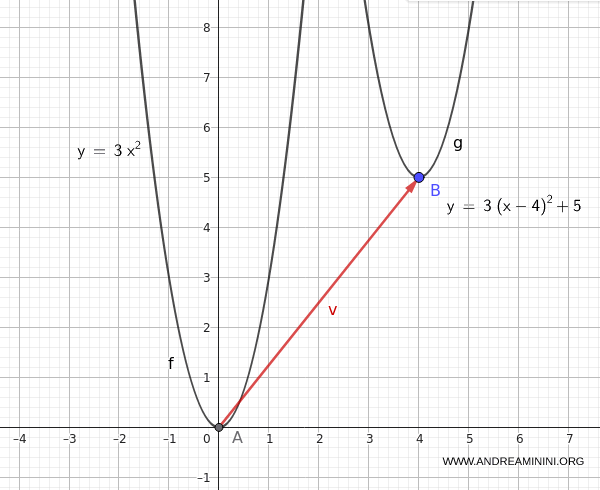
Remarque. Ce type de transformation est particulièrement utile pour comprendre comment la position d'une courbe peut varier sans que sa forme soit modifiée. Les caractéristiques géométriques de la courbe restent donc inchangées : seule sa position dans le plan varie.
La translation comme isométrie
La translation est une isométrie, car elle conserve les distances entre les points au cours de la transformation.
Démonstration
Pour comprendre pourquoi une translation est une isométrie, considérons deux points quelconques A et B d'une figure.

Appliquons aux deux points le même vecteur de translation $ \vec{v} $. Le point A est déplacé en A' et le point B en B'.

Par définition, une isométrie conserve les distances entre les points.
Il suffit donc de vérifier que la distance entre A' et B' est égale à celle qui sépare A et B.
Les segments AA' et BB' sont parallèles et de même longueur, puisque le même vecteur de translation a été appliqué aux deux points.
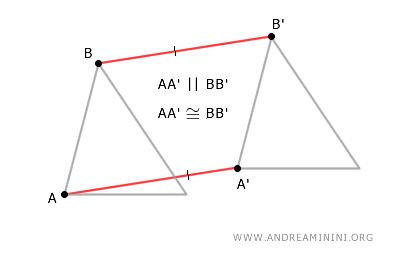
En reliant les quatre points, on obtient le quadrilatère AA'B'B, qui est un parallélogramme.

Or, dans un parallélogramme, les côtés opposés sont parallèles et de même longueur.

Les segments AB et A'B' ont donc la même longueur :
$$ \overline{AB} \cong \overline{A' B'} $$
La distance entre A et B est donc exactement la même que celle qui sépare leurs images A' et B'. La translation conserve bien les distances.
On en conclut que la translation est une isométrie.
Translation dans l'espace tridimensionnel
Une translation dans l'espace est une transformation géométrique qui déplace chaque point d'un solide selon un même vecteur \(\vec{v}\), sans modifier les distances ni les angles.
Si un point \( P(x, y, z) \) est translaté selon le vecteur \( \vec{v} = (a, b, c) \), les coordonnées de son image sont :
\[ P'(x', y', z') = (x + a, y + b, z + c). \]
Le principe est simple : chaque composante du vecteur de translation est ajoutée à la coordonnée correspondante du point.
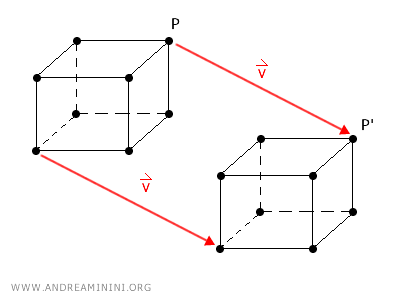
En trois dimensions, la translation suit donc les mêmes règles que dans le plan. Une troisième composante vient simplement s'ajouter pour décrire le déplacement suivant l'axe z.
Propriétés fondamentales de la translation dans l'espace
Une translation conserve les propriétés géométriques du solide. La figure obtenue garde la même forme et les mêmes dimensions que la figure initiale : elle lui est parfaitement superposable.
Elle préserve notamment la longueur des segments, la mesure des angles, le parallélisme ainsi que l'alignement des points.
Une translation dans l'espace est donc, elle aussi, une isométrie, puisqu'elle conserve toutes les distances.
C'est également une transformation affine, car elle préserve le parallélisme, l'alignement des points ainsi que les rapports de longueurs entre segments portés par une même droite.
Remarques et propriétés
Quelques propriétés permettent de mieux comprendre le comportement des translations et leur rôle en géométrie :
- La composée de plusieurs translations est elle-même une translation
Effectuer successivement deux ou plusieurs translations revient à effectuer une seule translation dont le vecteur est la somme vectorielle des vecteurs des translations initiales. Autrement dit, plusieurs déplacements successifs peuvent être remplacés par un seul déplacement défini par le vecteur résultant.
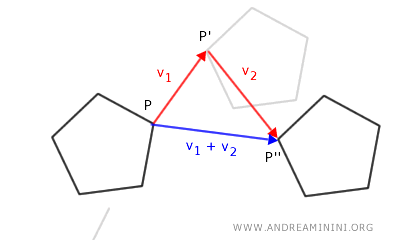
En géométrie analytique, la composée de deux translations de vecteurs \( \vec{v}_1 \) et \( \vec{v}_2 \) est une translation de vecteur \( \vec{v}_1 + \vec{v}_2 \).
- Commutativité
La composition de deux translations est commutative. Cela signifie que l'ordre dans lequel elles sont effectuées ne change pas le résultat final. Effectuer d'abord la translation de vecteur \( \vec{v}_1 \), puis celle de vecteur \( \vec{v}_2 \), revient à procéder dans l'ordre inverse : \( \vec{v}_1 \circ \vec{v}_2 = \vec{v}_2 \circ \vec{v}_1 \). - L'image d'une droite par une translation est une droite parallèle ou confondue avec la droite initiale
Si le vecteur de translation est parallèle à la droite, l'image de celle-ci est confondue avec la droite initiale, quel que soit le sens du vecteur.

Si le vecteur de translation n'est pas parallèle à la droite, son image est une droite parallèle distincte.

- Une translation de vecteur nul est la transformation identité
Une translation est dite nulle lorsque son vecteur est le vecteur nul, c'est-à-dire un vecteur de norme nulle, dont la direction et le sens ne sont pas définis.$$ \vec{v} = \begin{pmatrix} 0 \\ 0 \end{pmatrix} $$ Ajouter le vecteur nul aux coordonnées d'un point ne les modifie pas. $$ \begin{pmatrix} x' \\ y' \end{pmatrix} = \begin{pmatrix} x \\ y \end{pmatrix} + \begin{pmatrix} 0 \\ 0 \end{pmatrix} $$ Chaque point reste donc exactement à sa position initiale. Une translation de vecteur nul correspond ainsi à une transformation identité.Qu'est-ce qu'une figure invariante ? Une figure est dite invariante par une transformation lorsque son image coïncide exactement avec la figure initiale. Ainsi, toute figure est invariante par une translation de vecteur nul.
- Translations horizontales et verticales
Les translations horizontales et verticales sont des cas particuliers de translation. Si le vecteur de translation est \( \vec{v}(a, 0) \), tous les points du plan sont déplacés horizontalement. S'il est de la forme \( \vec{v}(0, b) \), tous les points sont déplacés verticalement. - Points fixes
Une translation non nulle ne possède aucun point fixe : tous les points du plan sont déplacés.Remarque. Une translation est la transformation identité si et seulement si les deux composantes de son vecteur sont nulles : \( \vec{v}(0, 0) \). Si au moins l'une des composantes du vecteur \( \vec{v}(a, b) \) est non nulle, chaque point du plan est déplacé selon la règle : $$ \begin{cases} x' = x + a \\ \\ y' = y + b \end{cases} $$ Pour qu'un point soit fixe, il faudrait avoir simultanément \( x' = x \) et \( y' = y \), ce qui imposerait \( a = 0 \) et \( b = 0 \). Une translation non nulle ne peut donc posséder aucun point fixe.
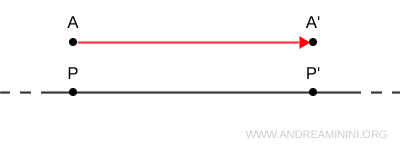
- Les droites parallèles au vecteur de translation sont invariantes en tant qu'ensembles
Toute droite parallèle au vecteur de translation est transformée en elle-même. La droite reste donc globalement inchangée, même si chacun de ses points se déplace le long de celle-ci. Elle est dite invariante en tant qu'ensemble.
Et ainsi de suite.


